novo blog
Com uma densidade de aproximadamente um sexto da do aço, juntamente com propriedades autolubrificantes e o potencial de reduzir o ruído, o PEEK oferece uma combinação atraente de propriedades para certas aplicações de juntas robóticas. No entanto, as principais juntas de suporte de carga nos membros inferiores não são necessariamente onde o PEEK apresenta o melhor desempenho.
O PEEK (polieteretercetona) é um termoplástico de engenharia semicristalino de alto desempenho com uma temperatura de serviço de longo prazo de aproximadamente 240–260°C, dependendo do grau específico e de sua TDS. Quando reforçado com fibra de carbono (CF-PEEK), também pode oferecer uma excelente relação resistência-peso.
As condições operacionais típicas de juntas robóticas — incluindo movimento alternado de alta frequência, cargas alternadas de baixa amplitude, carregamento estático prolongado e requisitos de baixa vibração — alinham-se bem com a combinação de propriedades do PEEK.
Então, quão adequado é o PEEK para aplicações de juntas robóticas? A resposta resume-se a três perguntas principais: Onde ele se encaixa? Onde estão seus limites? E quanto a tecnologia progrediu?
Em última análise, a seleção de materiais para juntas robóticas deve ser baseada no espectro de carga e condições operacionais, em vez de apenas na densidade.
O PEEK puro tem uma densidade de aproximadamente 1.30–1.32 g/cm³, cerca de um sexto da do aço (7.85 g/cm³) e cerca de metade da das ligas de alumínio (2.70 g/cm³).
O PEEK reforçado com fibra de carbono (CF-PEEK) normalmente tem uma densidade de aproximadamente 1.44–1.55 g/cm³, dependendo do conteúdo de fibra de carbono, e permanece significativamente mais leve do que os metais convencionais.
Componentes de CF-PEEK usados em aplicações de juntas robóticas podem alcançar reduções de peso de aproximadamente 40–62% em comparação com soluções de liga de alumínio, com base em dados de fabricantes divulgados publicamente.
O efeito torna-se particularmente importante em direção à extremidade distal de um braço robótico. Como a inércia rotacional é proporcional à massa multiplicada pelo quadrado da distância do eixo de rotação, reduzir o peso do pulso e da mão ágil pode ter um impacto significativo na dinâmica geral do robô.
O PEEK normalmente tem um coeficiente de atrito a seco de aproximadamente 0.2–0.4, dependendo do material da contraface e das condições operacionais. Com aditivos como PTFE e grafite, o coeficiente de atrito pode ser reduzido para aproximadamente 0.1–0.2, enquanto a taxa de desgaste pode diminuir em uma a duas ordens de magnitude, dependendo do grau específico e das condições de teste.
Essas características são particularmente valiosas em robótica médica, de semicondutores e de serviço doméstico, onde os requisitos de limpeza e manutenção podem ser rigorosos.
No entanto, o PEEK também apresenta limitações. O seu valor máximo de PV é geralmente inferior ao de pares deslizantes metálicos, pelo que áreas expostas a tensões de contacto extremamente elevadas ainda requerem um design estrutural e uma gestão de carga adequados.
O PEEK possui um amortecimento viscoelástico superior ao dos metais, permitindo-lhe absorver parte da energia de impacto gerada durante o engrenamento das engrenagens e, assim, reduzir a vibração e o ruído.
Estudos publicados e dados experimentais indicam que pares de engrenagens de PEEK podem reduzir o ruído em aproximadamente 5–15 dB em comparação com engrenagens de aço de especificações semelhantes. Os resultados reais dependem da geometria da engrenagem, do módulo, da carga e das condições de operação.
Isto é particularmente relevante para aplicações de colaboração humano-robô, onde os robôs operam perto de pessoas e o ruído e a vibração podem ser mais percetíveis.
Uma limitação precisa de ser claramente reconhecida: o PEEK puro tem apenas uma resistência moderada à fluência, e a exposição prolongada a cargas estáticas pode resultar em deformação dimensional.
O reforço com fibra de carbono pode reduzir significativamente a fluência e melhorar a estabilidade dimensional. Esta é uma razão fundamental pela qual o PEEK reforçado com CF é geralmente preferido para componentes de transmissão que suportam carga, onde a estabilidade dimensional a longo prazo é crítica.
Com um grau de material e um design estrutural adequados, os componentes podem manter um desempenho estável sob carga prolongada e condições repetidas de arranque e paragem, ajudando a manter a folga da caixa de velocidades dentro da tolerância de montagem necessária e minimizando o desvio de posicionamento ao longo da vida útil.
O PEEK oferece propriedades dielétricas estáveis, não é magnético e não blinda campos eletromagnéticos. Estas características tornam-no adequado para bases de isolamento e componentes estruturais em torno de codificadores, sensores de força/binário de seis eixos e outros componentes eletrónicos sensíveis dentro de juntas robóticas.
O PEEK de grau médico também está disponível com certificações de biocompatibilidade e pode suportar a esterilização repetida por vapor a alta temperatura, tornando-o adequado para determinados componentes de robôs cirúrgicos e juntas robóticas em miniatura.
A resistência interlaminar do CF-PEEK é influenciada pela orientação da fibra, e a sua resistência ao impacto sem entalhe pode ser inferior à dos aços ligados. Sob cargas de alto binário e alto impacto, os modos de falha típicos podem incluir fratura na raiz do dente e delaminação interlaminar.
O PEEK puro tem uma condutividade térmica de aproximadamente 0.25 W/(m·K), aproximadamente 1/600 da das ligas de alumínio. O reforço com fibra de carbono pode melhorar a condutividade térmica, mas o aumento permanece limitado, tipicamente para cerca de 1–5 W/(m·K), dependendo do conteúdo e da orientação da fibra.
O calor gerado por motores e caixas de velocidades é, portanto, difícil de dissipar através de componentes estruturais de polímero. Em caixas de juntas fechadas, a acumulação de calor pode acelerar o envelhecimento do material e dos componentes circundantes.
Para operações contínuas de serviço pesado, é essencial um caminho de gestão térmica eficaz, incorporando potencialmente estruturas metálicas, almofadas termicamente condutoras ou arrefecimento forçado.
As resinas de PEEK modificadas de alto desempenho são significativamente mais caras do que os plásticos de engenharia de uso geral, enquanto os graus reforçados com fibra de carbono são ainda mais dispendiosos. Engrenagens de precisão e componentes de parede fina também possuem janelas de processamento de moldagem por injeção relativamente estreitas e exigem ferramentas mais exigentes.
No estágio atual, o custo geral de módulos de juntas robóticas de pequeno lote pode, portanto, ser maior do que o de soluções metálicas comparáveis.
À medida que os volumes de produção aumentam, os custos podem continuar a diminuir. No entanto, isso deve ser considerado como uma tendência futura em vez de um fato atual.
O PEEK puro tem um coeficiente de expansão térmica linear (CLTE) de aproximadamente 47–60 × 10−6/K, cerca de duas vezes o do alumínio e cerca de cinco vezes o do aço. O reforço com fibra de carbono pode reduzir a expansão térmica, mas o valor resultante ainda pode ser superior ao dos metais.
Em ambientes com variações significativas de temperatura, a folga da engrenagem e a pré-carga do rolamento podem mudar à medida que o material se expande ou contrai. Sistemas de transmissão de precisão, portanto, exigem compensação estrutural apropriada, incluindo alocação de folga e emparelhamento cuidadoso de materiais diferentes.
A oportunidade para o PEEK não é necessariamente substituir os metais em todos os aspectos, mas abordar aplicações onde os metais enfrentam limitações em redução de peso, operação de baixo ruído e desempenho livre de manutenção.
Dentro de seus limites operacionais, o PEEK pode ser uma escolha de material altamente adequada. Além desses limites, o metal permanece a solução estabelecida para aplicações exigentes de suporte de carga.
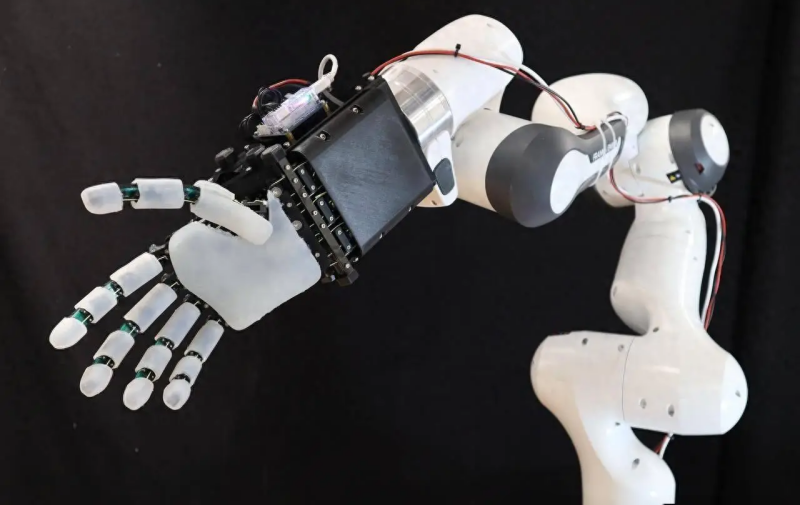
Juntas de pulso de robôs humanoides, seções de antebraço, componentes de transmissão de mãos destras, efetores finais, juntas de eixo final de robôs colaborativos e juntas leves para robôs médicos, de salas limpas e de serviço.
Juntas primárias de serviço pesado podem combinar uma estrutura de suporte de carga de metal com engrenagens, buchas e componentes de amortecimento de PEEK para equilibrar a resistência mecânica e a redução de peso.
Juntas primárias de robôs industriais de serviço pesado, equipamentos sujeitos a carregamento frequente de alto impacto e principais juntas de suporte de carga em robôs de membros inferiores operando sob alto torque.
Carcaças de CF-PEEK, componentes relacionados a flexspline, retentores e anéis de engrenagem auxiliares podem proporcionar reduções de peso de mais de 40%, ao mesmo tempo em que oferecem benefícios na redução de vibração e ruído.
Alguns fabricantes chineses introduziram módulos de juntas robóticas leves com alto teor de PEEK, alcançando reduções de peso de aproximadamente 62% e progredindo para testes em robôs.
Engrenagens e buchas de PEEK modificadas entraram em produção em volume para alguns sistemas robóticos pequenos e de precisão, particularmente onde baixo peso, baixo atrito e estabilidade dimensional são importantes.
O PEEK é usado em carcaças leves, suportes de fim de curso, buchas de isolamento, bases de isolamento de sensores e componentes estruturais para dedos robóticos ágeis.
Microarticulações e componentes onde propriedades não magnéticas e resistência à esterilização repetida são importantes.
Aplicações em semicondutores e biofarmacêuticas que exigem baixa geração de partículas e operação sem lubrificação.
Aplicações que exigem resistência à corrosão e condições ambientais exigentes.
As formulações de materiais estão evoluindo para sistemas multicomponentes que combinam fibra de carbono, grafeno e cargas lubrificantes para alcançar um melhor equilíbrio de resistência ao impacto, resistência à fadiga e condutividade térmica.
Arquiteturas híbridas que combinam inserções metálicas, componentes de transmissão em PEEK e vias dedicadas de gerenciamento térmico estão surgindo como uma abordagem prática tanto para articulações robóticas leves quanto para as de serviço pesado.
Tecnologias de fabricação como moldagem por injeção integrada e impressão 3D de fibra contínua devem melhorar o rendimento enquanto reduzem os custos de processamento e montagem.
Padrões de teste que cobrem desempenho de fadiga, ciclagem térmica e desgaste de componentes de articulações robóticas à base de PEEK estão sendo desenvolvidos gradualmente. Métodos de teste confiáveis e padronizados serão um pré-requisito importante para a produção em larga escala.
Para articulações primárias de suporte de carga, uma abordagem prática é usar metal para a estrutura principal de suporte de carga, incorporando PEEK para componentes de transmissão, buchas e elementos de amortecimento.
A substituição total por PEEK geralmente não é recomendada para aplicações que envolvem alto torque, cargas de alto impacto ou operação contínua de serviço pesado.
Se usado diretamente em tais componentes, essas limitações podem eventualmente se manifestar como desgaste na superfície dos dentes e desvio de folga, resultando potencialmente em problemas de posicionamento e precisão ao longo de períodos operacionais prolongados.
As aplicações de juntas robóticas exigem mais do que simplesmente escolher um polímero de alto desempenho. A seleção do material deve considerar o espectro de carga, atrito e desgaste, temperatura de operação, estabilidade dimensional, gerenciamento térmico e método de processamento.
A LFT-G fornece PEEK e compostos de PEEK reforçados com fibra de carbono para aplicações de engenharia exigentes. Conte-nos sobre seu componente, condições de operação e requisitos de desempenho, e nossa equipe técnica pode ajudar a avaliar uma solução de material adequada.
Fale com nossa equipe técnicaSiga-nos :


-- obtenha atualizações com os tópicos mais recentes
 o email
 português
 English
 français
 Deutsch
 русский
 italiano
 español
 العربية
 日本語
 한국의
 中文